蚂蚁集团投资机器人触觉感知领域 数亿元布局物理交互脑发布
时间:2026-08-12 | 作者:云端旅人 | 阅读:0允中 发自 凹非寺
量子位 | 公众号 QbitAI
今天(8月11日),戴盟机器人宣布完成数亿元战略轮融资,蚂蚁集团领投,老股东超额跟投加注。
翻看蚂蚁过往在具身智能赛道的投资版图,不难发现,其已密集落子一批行业独角兽,包括宇树科技(即将上市)、星海图、灵心巧手、苏度科技、舞肌科技等,形成覆盖机器人本体、具身大脑与核心零部件的头部布局。
而此次蚂蚁领投戴盟,不仅是其在这一赛道上的又一重磅出手,更是首次将投资触角延伸至触觉感知层。
戴盟是具身触觉赛道的一家颇具代表性的公司,其融资节奏迅速。就在两个月前,才刚完成亿元A轮融资。
背后的资本阵容同样堪称豪华。连同本轮的蚂蚁,已经汇聚了招商局创投、联想创投、汇川产投、中国移动、中国电信等一批头部产业资本。
戴盟的融资节奏并非孤例。巨头入场背后,资本正集体从具身本体涌向触觉感知层。
单轮亿元融资频发,资本卡位战已经进入按周加码的高频节奏。
资本为何集体涌向触觉?头部产业资本又为何密集押注戴盟?

答案指向AGI最难的一关
答案指向AGI最难的一关。
人工智能领域存在一个著名的“莫拉维克悖论”。机器擅长完成数学、代码等复杂逻辑推理任务,却难以复现人类近乎本能的感知与操作。
“全球机器人灵巧操作之父”Matthew T. Mason进一步指出了突破方向。
他在卡内基梅隆大学官方研究主页中写道:
The dexterity of a hand is mostly about the brain, not the hand(灵巧操作在于脑,而不在手)。
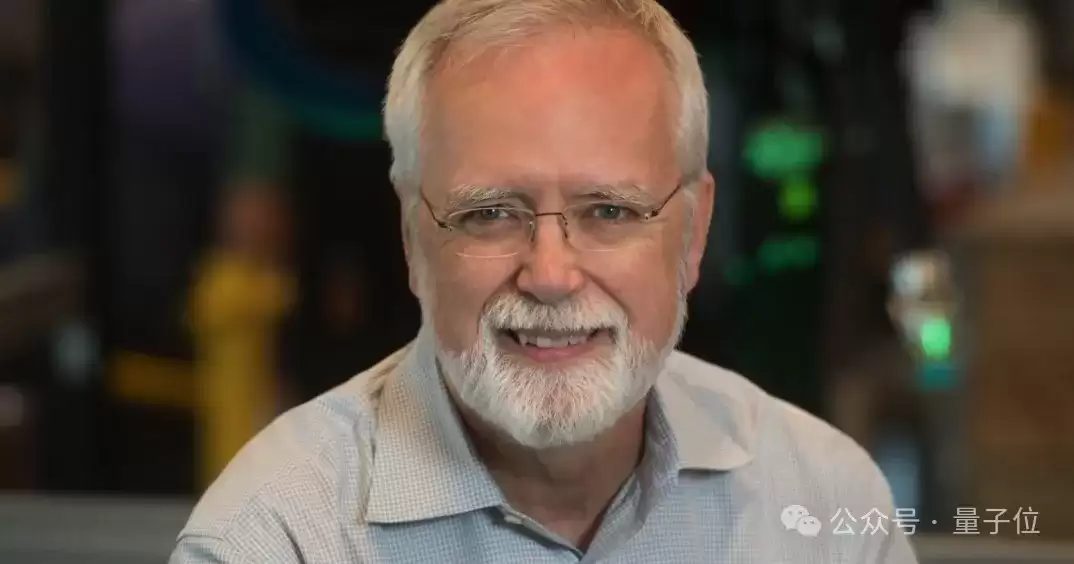
△图源:卡内基梅隆大学Matthew T. Mason主页
今天的机器人拥有越来越多的关节和自由度,但一双更复杂的手,并不会真正等于更灵巧的操作。
比“手”本身更重要的,是一个懂物理、懂交互、能够驱动这双手的“脑”。
而要让“脑”真正驾驭双手,视觉只能提供物体外观与空间位置。触觉则能直接反馈是否接触、是否抓稳、有没有滑动、受力是否异常。
行业研究已经验证,触觉数据能够显著提升机器人接触类任务的成功率与数据效率,走出比纯视觉路线更加陡峭的Scaling曲线。
引入触觉输入并将其转化为真正的触觉智能,成为决定性因素。
“AI教母”李飞飞等顶尖学者近期发表的T-Rex研究进一步表明,触觉是一条独立、高频的物理感知通道。
简单将触觉信号拼接到现有VLA架构中并不必然产生增益,错误的融合方式甚至可能损害原有能力。
T-Rex因此通过独立的高频触觉通路,让机器人能够在接触变化后快速调整动作。
比李飞飞的T-Rex更进一步,戴盟将触觉从“事后反馈”推进到“事前推演”。
它将物理认知、推演决策与瞬时操控统一起来,打造出全球首个驱动机器人灵巧操作的“物理交互脑”。
“物理交互脑”背后的三大底层支撑
一颗真正驱动机器人灵巧操作的“物理交互脑”,离不开三大底层支撑:
- 可量产的触觉感知设备
- 规模化的物理交互数据基础设施
- 覆盖评测与部署的落地体系
戴盟将三大高壁垒能力同时打通。背后,是一支横跨机器人操作、触觉感知、大模型训练与工程落地的全球稀缺触觉智能全栈团队。
技术脉络:从CMU到中国团队
这条技术脉络可以追溯至卡内基梅隆大学(CMU)。
CMU是全球机器人研究的发源地。
1979年,图灵奖得主、人工智能先驱Raj Reddy在这里建立全球首个机器人研究所。
三年后,Matthew T. Mason教授来到这里担任机器人研究所院长。他也被誉为“全球机器人灵巧操作之父”,其研究奠定了整个机器人操作、抓取与接触力学领域的理论根基。
Mason教授的学术分支,几乎撑起全球机器人产业半壁江山。
从波士顿动力、Google DeepMind、Physical Intelligence、NVIDIA、Amazon Robotics等行业巨头,到各大企业的触觉、操作实验室,活跃在今天具身智能舞台中心的创业者与研究员大多出自这条脉络。
师承Mason的人中,浮现一个中国身影——王煜,Mason教授的首位毕业博士。
作为CMU正统学术脉络的传承人,王煜后来把整套灵巧操作学术体系带回中国,成为这段中国触觉创业故事的引路人。
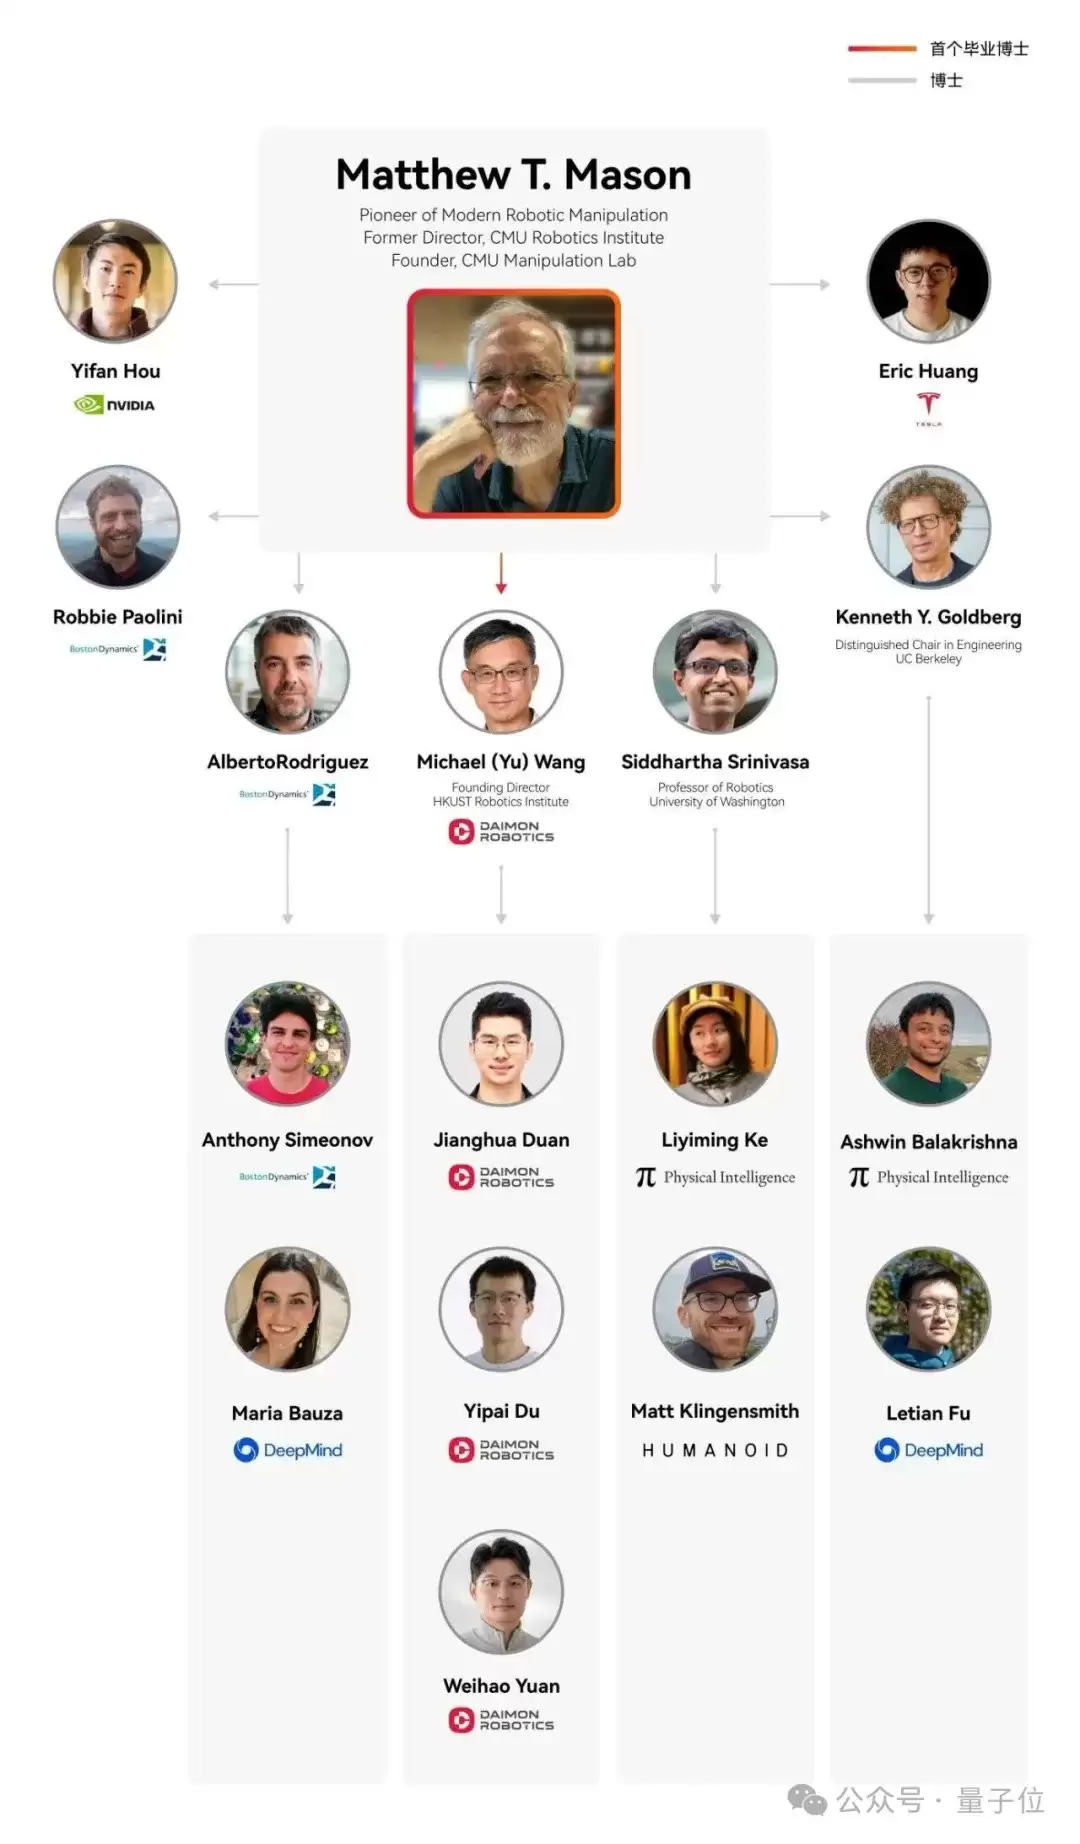
△Mason及其两代门生的学术谱系
Mason所代表的机器人操作学派有一个核心判断:手的灵巧性主要取决于“脑”,而不是手本身。
这也引出一个更加本质的问题:如果灵巧操作的关键在“脑”,这个“脑”靠什么学习?
语言模型有书本,视频模型有互联网,而接触、受力、形变与滑移等数据只能在真实操作中被创造和积累。
因此,通往物理智能的第一步,不是直接造一个“脑”,而是先为它建立能够感知并记录真实接触的数据入口。
2015年,王煜与李泽湘共同创办香港科技大学机器人研究院,并担任创始院长。
也是在这一时期,王煜开始带领港科大研究团队攻克高分辨率视触觉感知技术。
在此后的长期攻关中,王煜逐步培养出一支覆盖机器人操作、多模态大模型与触觉感知的年轻科学家队伍。
2023年底,戴盟机器人在深圳正式开启规模化运营。王煜教授担任联合创始人兼首席科学家,与他培养的三位90后博士共同构成了团队的核心力量。
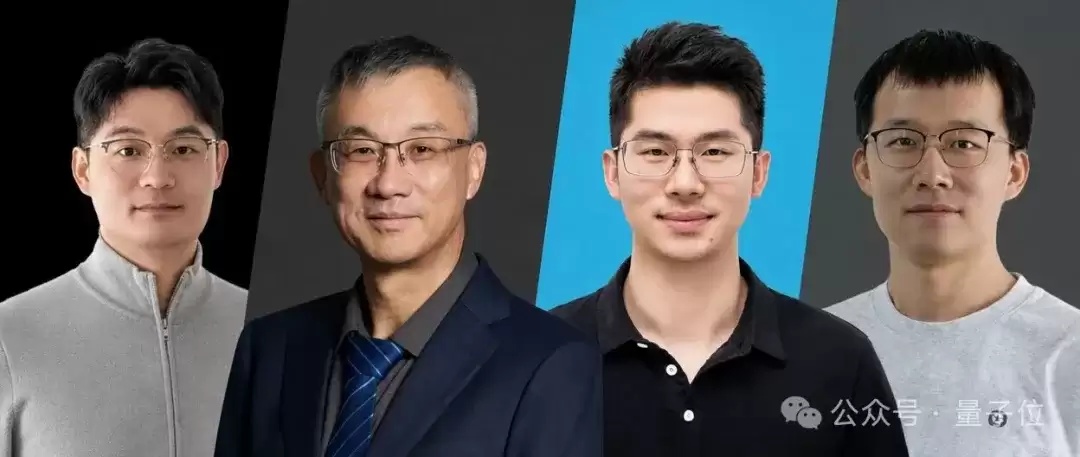
- 段江哗:中国科学院博士、香港科技大学博士后,入选MIT AI100青年科学家、胡润U35青年创业先锋,担任创始人兼CEO,是推动视触觉技术产业化的核心人物;
- 原玮浩:曾任阿里通义实验室多模态研究专家,兼具大模型与机器人物理操作经验,担任首席AI科学家;
- 杜仪湃:王煜教授触觉传感方向核心弟子,戴盟单色光视触觉传感器架构总设计师,担任研发兼触觉负责人。
从Mason的机器人操作理论,到王煜的触觉技术路线,再到段江哗、原玮浩和杜仪湃分别推动产业化、模型与产品工程,这支团队用了十年时间,把一个关于机器人灵巧性的科学命题,变成一套规模运转的商业系统。
全球首个触觉锚定世界模型Daimon-TWM
沿着“先建立数据入口,再走向物理智能”的技术路径持续攀登,戴盟于近期正式推出全球首个触觉锚定世界模型Daimon-TWM(Tactile-grounded World Model)。
该模型以原生触觉贯穿理解、推理、预测和验证,从而构建从指尖感知到大脑推理,再返回动作控制端的“触觉神经系统”。
它推动具身智能从“看见世界”迈向“理解世界”与“交互世界”。
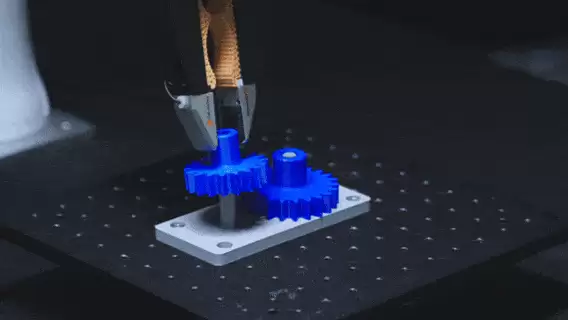
模型基于戴盟推出的全球最大规模含触觉全模态物理世界数据集,展现出了在复杂场景下的操作稳定能力与泛化能力。
同时,模型呈现持续scaling的趋势与跨场景、跨本体的应用潜能。
碎玻璃任务中的实际表现
在收拾碎玻璃任务中,透明反光和不规则边缘使视觉难以稳定识别玻璃边缘。
玻璃易滑、易碎,抓轻容易滑落;夹持力度和搬运姿态稍有偏差,还可能导致二次破碎。
碎片紧贴桌布,直接提拉还可能将桌布一并带起。
戴盟“物理交互脑”Daimon-TWM通过接触确认玻璃是否抓稳,推演不同抓取角度、提拉方向和放置方式的后果。
当模型判断直接拿起玻璃可能连带桌布时,主动将玻璃调整为竖直姿态再抬起。
同时,根据实时触觉反馈持续修正力度与轨迹,最终将碎片安全放入桌面垃圾箱。
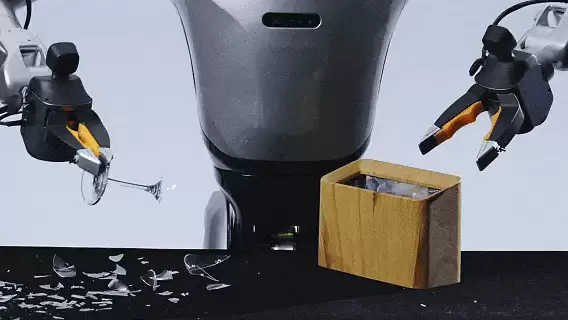
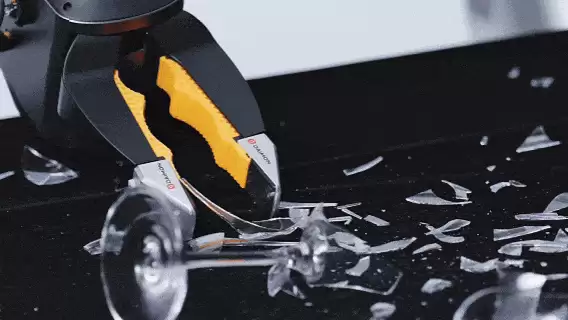
△Daimon-TWM自主完成收拾碎玻璃任务
Daimon-TWM的三层架构
Daimon-TWM以三层架构协同互作,形成以物理认知为底座、以“慢规划-快纠偏”为操作闭环的物理智能:
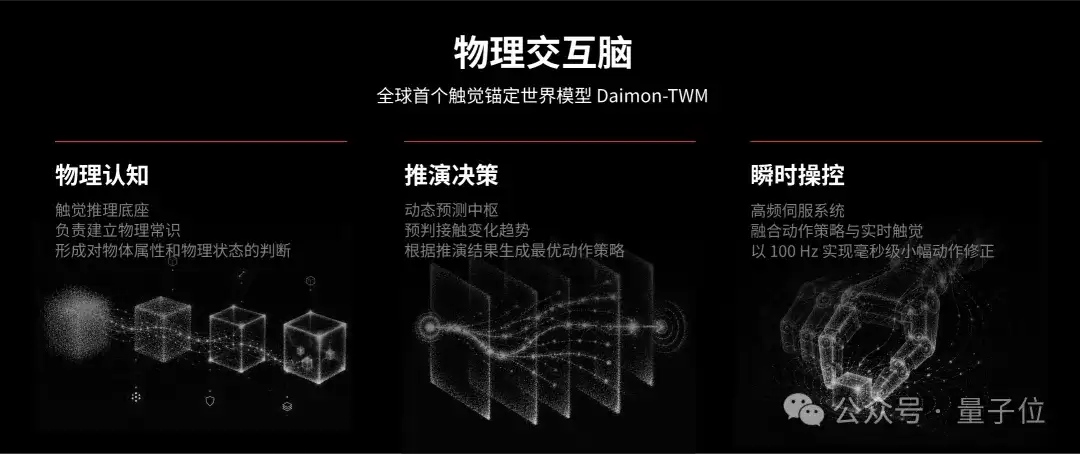
△Daimon-TWM三层架构
- 物理认知模块:基于强化学习的触觉推理底座,负责建立物理常识,理解接触状态、力与形变、材料属性等关键特征,形成对当前物理状态的认知判断。
- 推演决策模块:基于世界模型的动态预测中枢,负责前瞻性预判,推演接触状态的演化趋势及潜在失败风险,根据推演结果生成动作策略。
- 瞬时操控模块:基于触觉反馈的高频伺服系统,负责即时动作纠偏,持续融合决策指令与实时触觉反馈,以100Hz高频率实现毫秒级小幅修正。
Daimon-TWM参数规模达10B级,可在NVIDIA RTX 5090平台实时推理,具备跨本体、跨机械臂部署潜能。
模型引入可学习的统一触觉词元(unified tactile tokens),从多模态观测中提取与接触相关的信息,构建统一触觉隐空间,用以触觉理解与预测。
Daimon-TWM以触觉贯通模型全阶段,赋予模型在物理理解、预测规划与操作泛化能力上的显著优势。
Daimon-TWM在物理认知评测中取得全面优势,并在接触密集型操作任务中展现了出色的自主操作能力。
无扰动条件下平均成功率较π0.5提升两倍,有扰动条件下提升达十倍。
在这场由“物理交互脑”引领的激烈角逐之中,戴盟不仅构建了智能上的先发优势,更率先跑通“感知生数据、数据炼智能、评测验能力、部署促迭代”的完整loop,推动物理智能的“寒武纪大爆发”。

△Daimon-TWM进化loop
从数据到评测再到部署的完整体系
依托已经大范围部署的触觉感知设备与采集体系,戴盟搭建了全球规模最大的含触觉全模态物理世界数据集Daimon-Infinity。
并进一步形成了覆盖“仿真数据—无本体数据—遥操作数据”的完整数据金字塔。
目前,这一体系已经累计沉淀数十万小时含触觉全模态物理世界操作数据。
且数据规模计划在年内扩展至数百万小时,为模型学习真实操作规律、建立交互能力打下了关键基础。
Daimon-Infinity首批1万小时数据开源后,在阿里魔搭社区获得近500万下载量,稳居具身数据集第一。
在数采环节,戴盟还与中国移动共建“数采进家庭”外发式采集网络,并在湖南郴州落地全球首个“具身数据采集5S店”。
项目首期计划投放1000套设备,满产后预计每年产生100万小时真实操作数据。
这意味着,戴盟正在把过去高度依赖工程师和固定场地的数据采集,转化为能够突破时空限制的标准化、灵活化生产网络。
戴盟还构建了行业首个面向物理交互能力的含触觉全模态评测基准RobOmni,为模型训练优化提供统一标准。
从感知、数据、评测到部署,每一个环节,戴盟都获得了产业方与合作伙伴的支持。
- 在感知环节,联想提供工业级量产能力;
- 在数据环节,与中国移动共建外发式数据采集网络;
- 在评测环节,英伟达提供生态支持;
- 在部署环节,汇川连接工业自动化与精密制造,招商局连接港口与物流场景。
8项关键指标上的“全球第一”
从量产规模到市场占有率,再到数据与模型能力,戴盟已在8项关键指标上实现“全球第一”:
率先实现视触觉感知设备万片级出货;
率先实现80%灵巧手厂商的视触觉覆盖;
视触觉感知设备出货量全球第一;
视触觉赛道营收规模全球第一;
含触觉具身数据集下载量全球第一;
打造全球第一个大规模外发式数据采集体系;
推出全球首个面向物理交互能力的含触觉全模态评测基准RobOmni;
推出全球首个支持跨本体、跨构型部署的“物理交互脑”Daimon-TWM。
商业化验证与行业位置
靠着在量产良率、单位成本和交付稳定性上的整体优势,戴盟目前已累计服务全球200余家客户,其中海外客户超过50家。
并且已经向OpenAI、Figure、Physical Intelligence、Skild AI、Meta、BMW、Google DeepMind等全球头部企业和机构完成交付。
与此同时,公司还在持续推进多项模型部署与POC合作,进一步切入汇川及特斯拉供应链企业等头部工业自动化与机器人产业链。

△戴盟商业化曲线
这张庞大的全球客户网络,成为戴盟Physical AI全栈能力以及从“交付触觉设备”到“生产模型燃料”,再到“交付模型能力”三级跃迁的有力印证。
支撑这张成绩单的,则是戴盟正在加速复制的标准化商业落地能力,以及持续自我进化的物理智能迭代飞轮。
感知产生规模效应,数据形成网络效应,智能打开价值上限。
触觉由此成为一场入口、数据、智能与标准相互放大的平台级复利竞赛。

免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-

- QMuse蚂蚁集团AI应用生成平台功能与使用解析
- 时间:2026-08-18
-

- 蚂蚁集团测试AI版支付宝 智能体助手或成核心入口
- 时间:2026-08-17
-

- 蚂蚁集团测试AI版支付宝:引入原生AI智能体界面
- 时间:2026-08-16
-
- SearchOS多智能体搜索协作框架开源解析与应用介绍
- 时间:2026-08-14
-

- 蚂蚁灵波或启动独立融资,蚂蚁集团AI业务资本化再提速
- 时间:2026-08-12
-
- 蚂蚁集团发布百灵原生混合推理模型Ling-3.0-flash 124B参数对标旗舰
- 时间:2026-07-25
-
- 支付宝秘密内测“AI版”:代号“宝计划”,首推AI助手“阿宝”
- 时间:2026-07-24
-
- 蚂蚁集团副总裁陈亮:智能体越强,信任风险越不可忽视
- 时间:2026-07-20
精选合集
更多大家都在玩
大家都在看
更多-

- 蚂蚁新村小课堂今日答案10月23日 江苏溧阳的跳幡神是一种
- 时间:2026-10-23
-
- 蚂蚁新村2026年10月23日答案最新
- 时间:2026-10-23
-
- 蚂蚁庄园答案2026年10月24日
- 时间:2026-10-23
-
- 蚂蚁庄园今天答题答案2026年10月24日
- 时间:2026-10-23
-
- 蚂蚁庄园今日答案2026年10月24日
- 时间:2026-10-23
-
- 秦始皇陵地宫至今未发掘,主要原因是 蚂蚁庄园今日答案10.24
- 时间:2026-10-23
-
- 小鸡答题今天的答案是什么2026年10月24日
- 时间:2026-10-23
-
- 蚂蚁庄园每日答题答案2026年10月24日
- 时间:2026-10-23