全球首个人形机器人通用小脑发布:2万小时动作数据实现零样本泛化
时间:2026-08-15 | 作者:极客少年 | 阅读:0近年来,具身智能的快速推进,让机器人逐步获得了理解环境、理解任务、甚至执行复杂指令的能力。
但要让机器人真正走进现实世界,光有一个负责感知、理解与决策的“大脑”还不够。它还需要一个能够完成全身协调控制、实时运动执行、稳定身体控制的“小脑”。
机器人需要在毫秒级时间内,协调全身数十个自由度。
它既要在复杂环境中保持平衡,也要在受到外部冲击时迅速恢复稳定。同时,还要持续完成高动态、高精度的动作。
这些能力,才是决定机器人能否从实验室演示走向“生产力工具”的关键。
就在近日,银河通用机器人正式发布了AstraBrain-WBC 0.5。
这是银河星脑(AstraBrain)技术体系中,专门面向人形机器人全身实时运控的“小脑”基础模型。它的定位很清晰:做机器人“通用小脑”的基础设施级能力建设。
这不仅是银河通用人形机器人运动智能领域的一个重要里程碑,更首次将GPT所代表的规模化训练范式引入人形机器人实时运控领域,为构建机器人运动基础模型开辟了一条全新的技术路径。
说它引领人形机器人迈入“GPT时代”,并不是因为简单地用了Transformer架构。
关键在于:这个模型基于约20亿帧人类动作数据训练而成,数据规模比肩GPT-1量级,模型参数规模达到8000万级别,是全球首个达到该量级的人形机器人全身实时运控大模型。
更重要的是,它首次在这条技术路线上验证了类似GPT的Scaling Law。
当数据规模、模型规模和训练体系同步扩展时,机器人的运动能力能够持续提升,并展现出更强的泛化性、稳定性与适应能力。
正如GPT推动了人工智能从任务模型时代迈向基础模型时代一样,AstraBrain-WBC 0.5探索的,正是机器人运动控制从“单技能训练”走向“运动基础模型”的可能性。
这不只是银河星脑在“小脑”维度的一次突破,更意味着人形机器人正在从“技能时代”走向“基础模型时代”。
亮点一:20亿帧人类动作数据训练,打造行业最大规模人形机器人运动语料库
大模型时代有一个被反复验证的规律:能力来自规模。
GPT之所以能展现出强大的泛化能力,本质上源于海量数据与大规模模型共同作用下产生的能力涌现。
AstraBrain-WBC 0.5所探索的,正是这条路径在人形机器人运动控制领域的首次验证。
为了训练这个模型,银河通用机器人联合研究团队构建了目前行业最大规模的人形机器人动作训练数据集。
累计汇聚约2万小时人类动作数据,覆盖舞蹈、运动、日常行为、工业操作、协作搬运等丰富场景。

这些数据不仅规模庞大,动作多样性也极高。
相比传统动作数据集中大量重复的行走、站立等高频动作,AstraBrain-WBC 0.5的数据体系覆盖了大量长尾动作。
- 复杂舞蹈
- 高动态运动
- 快速转向
- 跌倒恢复
- 协作搬运
这些内容为模型提供了更丰富的人体运动先验。
结果显示,其动作空间覆盖范围相比行业广泛使用的数据集AMASS提升约4至5倍。
在此基础上,研究团队将模型规模扩展至8040万参数级别。
使AstraBrain-WBC 0.5成为全球首个达到GPT-1量级的人形机器人全身实时运控大模型。
这一规模在行业内具有里程碑意义。
- 此前业内代表性工作GAE训练数据规模数千小时、模型参数规模约1000万
- SONIC训练数据规模约700小时、模型参数规模约1000万至2000万
相比之下,AstraBrain-WBC 0.5无论在训练数据规模还是模型容量上,都实现了数量级跃升。
亮点二:首次将GPT式架构引入机器人运控领域
长期以来,人形机器人运控模型大多采用浅层MLP网络。
这类模型结构简单,但容量有限,很难随着数据规模增长持续获得性能提升。
AstraBrain-WBC 0.5彻底改变了这一思路。
团队首次采用GPT风格的因果Transformer架构,将机器人全身控制重新定义为一个连续序列预测问题。
简单来说,AstraBrain-WBC 0.5不再只关注当前时刻应该如何运动。
它能够结合过去连续动作历史,对未来动作趋势进行实时预测和控制。
这种能力与GPT理解语言序列的方式高度类似。机器人看到的,不是孤立动作,而是一段连续的运动“语义”。
与此同时,研究团队还构建了由384个动作专家组成的运动先验库,并通过蒸馏训练将其融合为统一控制模型。
这实现了从“专家技能集合”到“通用运动基础模型”的跃迁。
最终形成的AstraBrain-WBC 0.5模型参数规模达到8040万级别,已经接近GPT-1时代的数据和模型规模。
更重要的是,AstraBrain-WBC 0.5并非简单地把模型做大。
该工作首次验证了机器人运动控制领域同样存在类似GPT的发展规律:
随着数据规模从百万级扩展至20亿帧、模型规模持续增长,模型性能持续提升,零样本泛化能力不断增强,没有出现传统运控模型常见的性能瓶颈。
这意味着,人形机器人运动控制正迈向“基础模型时代”。
如果说过去的机器人是在学习单个技能,那么AstraBrain-WBC 0.5更像是在学习整个人类动作世界。
亮点三:全身协同、敏捷运动、毫秒响应,让机器人拥有更接近人类的运动能力
规模化带来的价值,最终体现在能力上。
AstraBrain-WBC 0.5展现出此前人形机器人运控系统难以兼顾的四项核心能力。
更高自由度的全身协同控制
传统控制器往往擅长单一动作,而在复杂全身协调任务中容易出现动作割裂。
AstraBrain-WBC 0.5在29自由度机器人上实现了全身协同控制,完成手脚联动、重心切换、身体协调等复杂动作。
无论是舞蹈、运动还是协作搬运,都能保持稳定自然的动作表现。

更高动态运动能力
在真实机器人测试中,AstraBrain-WBC 0.5实现了大量训练集中从未出现过的高动态动作零样本执行。
篮球、拳击、舞蹈、翻身起立、协作搬运等复杂任务均可直接完成,无需针对单个任务重新训练。
这意味着机器人首次展现出类似“运动泛化”的能力。面对从未见过的新动作,也能快速完成迁移。
毫秒级实时响应
机器人控制必须满足严格的实时性要求。
研究显示,AstraBrain-WBC 0.5经过工程优化后,在单张RTX 4090显卡上实现低于1.5毫秒的端到端推理延迟,整套动捕链路设备的延迟小于20毫秒,可满足50Hz实时闭环控制需求。
从感知到决策再到执行,动作切换流畅自然。
即使连续复杂动作之间切换,也能保持稳定控制。

前所未有的鲁棒性
对机器人而言,真正困难的从来不是完成一次动作,而是在各种干扰条件下持续稳定运行。
AstraBrain-WBC 0.5通过大规模运动先验学习,能够在快速运动、重心变化、复杂接触切换等场景中保持稳定控制。
论文数据显示,随着数据规模从200万帧扩展至20亿帧,模型零样本跟踪误差持续下降;模型成功率从83.26%提升至92.58%,验证了规模化训练带来的显著收益。
机器人在“小脑”维度第一次展现出类似大模型时代的Scaling Law特征。

亮点四:从实验室走向产业,打开机器人运动能力的商业化想象空间
AstraBrain-WBC 0.5的意义不仅在于技术突破,更重要的是为机器人产业打开了新的应用空间。
作为运控基座模型产生高质量动作数据
对于研究机构、开发者以及数据采集团队来说,AstraBrain-WBC 0.5提供了一套覆盖海量动作模式的运动基础模型。
基于其稳定泛化的全身控制能力和灵巧操作能力,可以轻松采集高质量的VLA操作数据。
这将大幅降低人形机器人全身控制模型的训练门槛。
即想即有,创意内容实时跟踪
借助泛化的实时动作跟踪能力,开发者可以快速生成舞蹈、演艺、互动展示等复杂动作内容。
过去需要数周训练的动作设计,如今有望实现实时生成与快速部署。
机器人动作创意创作进入全新阶段。
人不能及,机器人先到
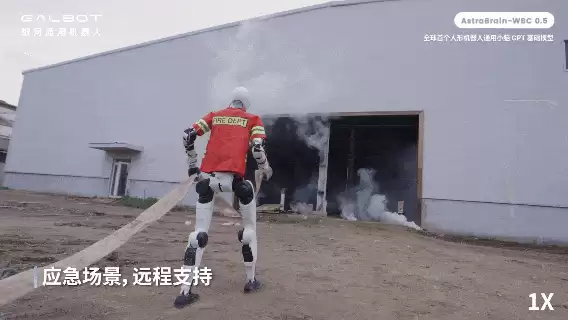
在应急救援、危险环境处置、灾害现场搜救等场景中,人类往往面临高风险挑战。
AstraBrain-WBC 0.5支持实时全身遥操作与复杂动作跟踪能力,使机器人能够率先进入危险区域执行探测、处置和救援任务。
未来,这种能力有望成为应急救援体系的重要组成部分。
亮点五:模型全面开源,邀请全球开发者共建机器人基础模型生态
正如GPT推动了人工智能生态繁荣,银河通用机器人希望AstraBrain-WBC 0.5成为机器人运动基础模型发展的重要起点。
目前,AstraBrain-WBC 0.5相关论文、代码与技术成果已经全面开源,向生态开放。
银河通用机器人期待与全球研究机构、高校、开发者及产业伙伴共同推动机器人运动基础模型的发展,加速具身智能技术创新与产业落地。
人形机器人能力跃迁的一块“关键拼图”
AstraBrain-WBC 0.5的出现,使人形机器人运动控制开始具备基础模型化能力。
通过大规模数据与GPT式架构的结合,机器人不再局限于单一动作学习,而是逐步形成可泛化的通用运动生成与实时控制能力。
对于银河星脑(AstraBrain)而言,这一突破意味着具身智能从认知到执行的关键闭环正在被补齐,具身智能将具备真正面向真实世界运行的基础能力支撑。
对行业而言,它标志着人形机器人运动控制正在迈向基础模型驱动的新范式,能力增长路径首次变得清晰且可规模扩展。
对产业与商业而言,人形机器人从“可演示”走向“可部署、可持续运行”的分水岭正在出现。
AstraBrain-WBC 0.5为机器人规模化进入零售、工业与服务场景提供了底层能力基础。
人形机器人迎来从实验室走向真实世界应用的关键拐点。
银河通用通过AstraBrain-WBC 0.5所代表的技术路径,率先完成从运动控制能力到基础模型范式的关键跨越,并持续引领具身智能的演进方向。