蚂蚁集团开源LingBot-Vision 具身智能机器人获空间感
时间:2026-07-21 | 作者:实验室老王 | 阅读:0核心难题:机器人如何精准感知物理空间?
具身智能领域一直有个核心难题:怎么让机器人像人一样精准感知物理空间?过去大多数视觉模型都在拼命“认东西”——画面里有什么?但机器人真正动手干活时,最关键的其实是物体的边界、轮廓和深度。
最近,蚂蚁集团旗下的具身智能公司Robbyant开源了LingBot-Vision模型家族,彻底扭转了这个优先级。
技术创新:以“边界”作为预训练信号
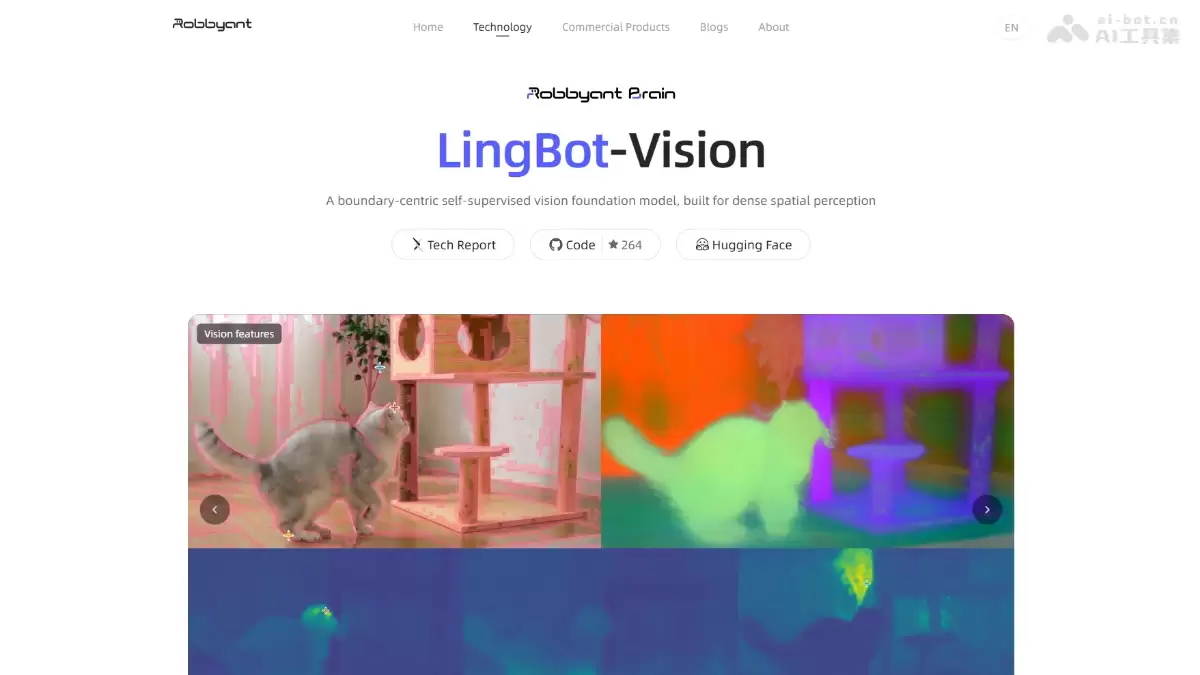
LingBot-Vision走了一条反常规的路:把“边界”作为预训练信号。通过掩码边界建模技术,模型能自动识别图像中信息最丰富的边缘区域,并把这些边界作为训练的核心。
这样一来,模型不仅学会了语义理解,还同步涌现出极强的几何空间感知能力——相当于既看懂了画面里的“是什么”,又算清楚了“在哪儿”“有多大”。
性能突破:小参数实现大超越
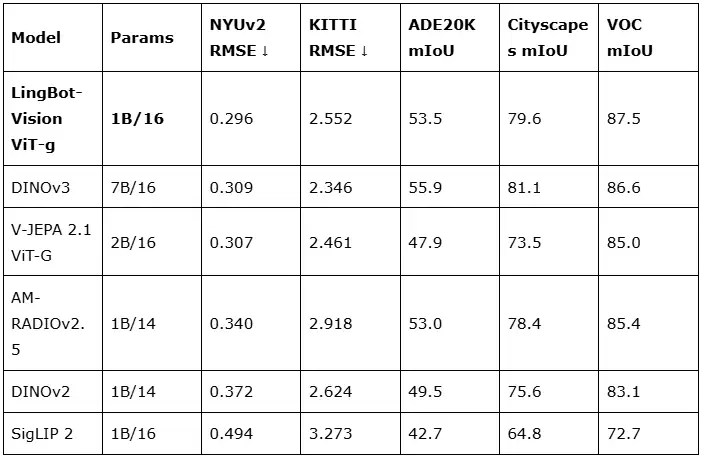
性能表现上更值得注意:旗舰模型ViT-g/16只有11亿参数,却在NYU-Depth v2等深度估计任务中交出了最优答卷——直接超越了拥有70亿参数的DINOv3。而训练所消耗的语料库规模仅为后者的三分之一。
对于算力有限的部署场景,团队还提供了从3亿参数到更小规模的蒸馏版本,确保不同硬件规格下都能保持领先的密集预测性能。
实际应用:深度补全系统升级
为了直观展示技术落地价值,研发团队同步升级了深度补全系统LingBot-Depth2.0。实测显示,在处理透明物体这类传统感知“死角”时,准确率提升显著。
更关键的是,随着数据量增加,LingBot-Vision的性能曲线持续优化,没有出现传统模型常见的饱和现象——这进一步说明,以边界为核心的空间感知架构在复杂现实环境中潜力巨大。
开源与生态:降低机器人感知门槛
目前,LingBot-Vision已在Hugging Face平台以Apache-2.0协议完全开源,包含从giant到small四个尺寸的权重及推理代码。开发者将能以更低的算力成本,为机器人赋予更敏锐的物理感知能力,推动具身智能迈向更精准的交互未来。

免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-
- 讯飞智文Vision Agent如何重塑PPT设计与AI产品经理升级
- 时间:2026-08-13
-
- 联想ThinkVision34寸曲面屏显示器3999元24-120Hz动态刷新
- 时间:2026-07-23
-
- 联想ThinkVision P34WD-40显示器 34英寸2K 120Hz仅3999元
- 时间:2026-07-22
-
- 蚂蚁灵波科技发布开源通用视觉基座模型LingBot-Vision
- 时间:2026-07-22
-

- 商汤开源SenseNova-Vision统一视觉大模型,单模型横扫四大核心任务
- 时间:2026-07-19
-

- 商汤开源统一视觉大模型SenseNova-Vision
- 时间:2026-07-19
-

- 商汤开源7B参数多模态视觉模型SenseNova-Vision-7B-MoT实现新突破
- 时间:2026-07-19
-

- 商汤开源SenseNova-Vision视觉大模型,国产多模态生态里程碑
- 时间:2026-07-18
精选合集
更多大家都在玩
热门话题
大家都在看
更多-

- 蚂蚁新村小课堂今日答案9月26日 人工智能训练师通过什么方式持续提升AI模型的效果
- 时间:2026-09-26
-
- 蚂蚁新村2026年9月26日答案最新
- 时间:2026-09-26
-
- 蚂蚁庄园答案2026年9月27日
- 时间:2026-09-26
-
- 蚂蚁庄园今天答题答案2026年9月27日
- 时间:2026-09-26
-
- 蚂蚁庄园今日答案2026年9月27日
- 时间:2026-09-26
-
- 以下哪种常见病的早期症状隐匿,被称为“沉默的杀手” 蚂蚁庄园今日答案9.27
- 时间:2026-09-26
-
- 小鸡答题今天的答案是什么2026年9月27日
- 时间:2026-09-26
-
- 蚂蚁庄园每日答题答案2026年9月27日
- 时间:2026-09-26