RoboScience机器科学发布Visics通用具身大模型,实现跨本体跨物体跨任务
时间:2026-07-28 | 作者:怪兽小助手 | 阅读:06月24日,通用具身智能企业RoboScience机器科学正式发布了通用具身大模型Visics。同时,公司首次完整披露了自研VLOA技术架构。该模型在家具拼装、灵巧抓取、动态流水线等多个真实场景的应用也一并亮相。
具身智能的核心瓶颈:缺乏统一基础表征单元
大语言模型有标准的文本Token,自动驾驶有统一的视觉或点云表征。这些基础格式的确立,让数据和模型可以在不同场景之间复用。但具身智能至今没有一个被行业公认的基础表征单元。这决定了数据如何采集、模型从哪学、以及学习后是否能迁移至新场景。
过去两年,行业最主流的做法是让模型直接学习机器人的关节运动轨迹。这听起来很直接,但问题在于:它实际上是复刻某一个特定硬件在特定任务下的动作坐标。
换一台机器人、换一个物体、换一个场景,模型此前习得的能力无法直接迁移复用。它学会的是“夹爪怎么抓起杯子”,而非理解“抓取”这个动作本身——什么是抓、需要多大的力、物体受力后会怎么反应。
三大核心瓶颈
RoboScience机器科学创始人兼CEO田野指出,当前机器人操作面临三大核心瓶颈:
- 泛化能力差
- 精细操作难
- 长程任务误差累积
为此,团队选择从底层出发,搭建一套全新的具身基础表征单元。

RoboScience机器科学创始人兼CEO田野(图源/企业)
解法:VLOA架构与Object Trajectory
作为整套技术体系的核心底座,RoboScience机器科学自研了Visics通用具身大模型。该模型提出Object Trajectory(物体3D点云轨迹)统一中间表征标准,以此搭建分层解耦的VLOA架构。该架构以物体为中心,重构机器人的认知与执行逻辑。
田野解释称,“Object这个词同时包含物体、目标两层含义,能够精准定义机器人与物件的交互关系,以及操作后物体需要达成的运动变化状态。”
双引擎驱动:世界模型与操作模型
Visics通用具身大模型内部采用双引擎架构。由具身世界模型和通用操作模型各自独立运转,分开预训练、分别迭代,互不干扰。
- 具身世界模型:以海量互联网视频作为预训练数据,围绕物体状态、三维轨迹、接触力与物理因果关系建模,学习物体在真实世界中的运动规律。
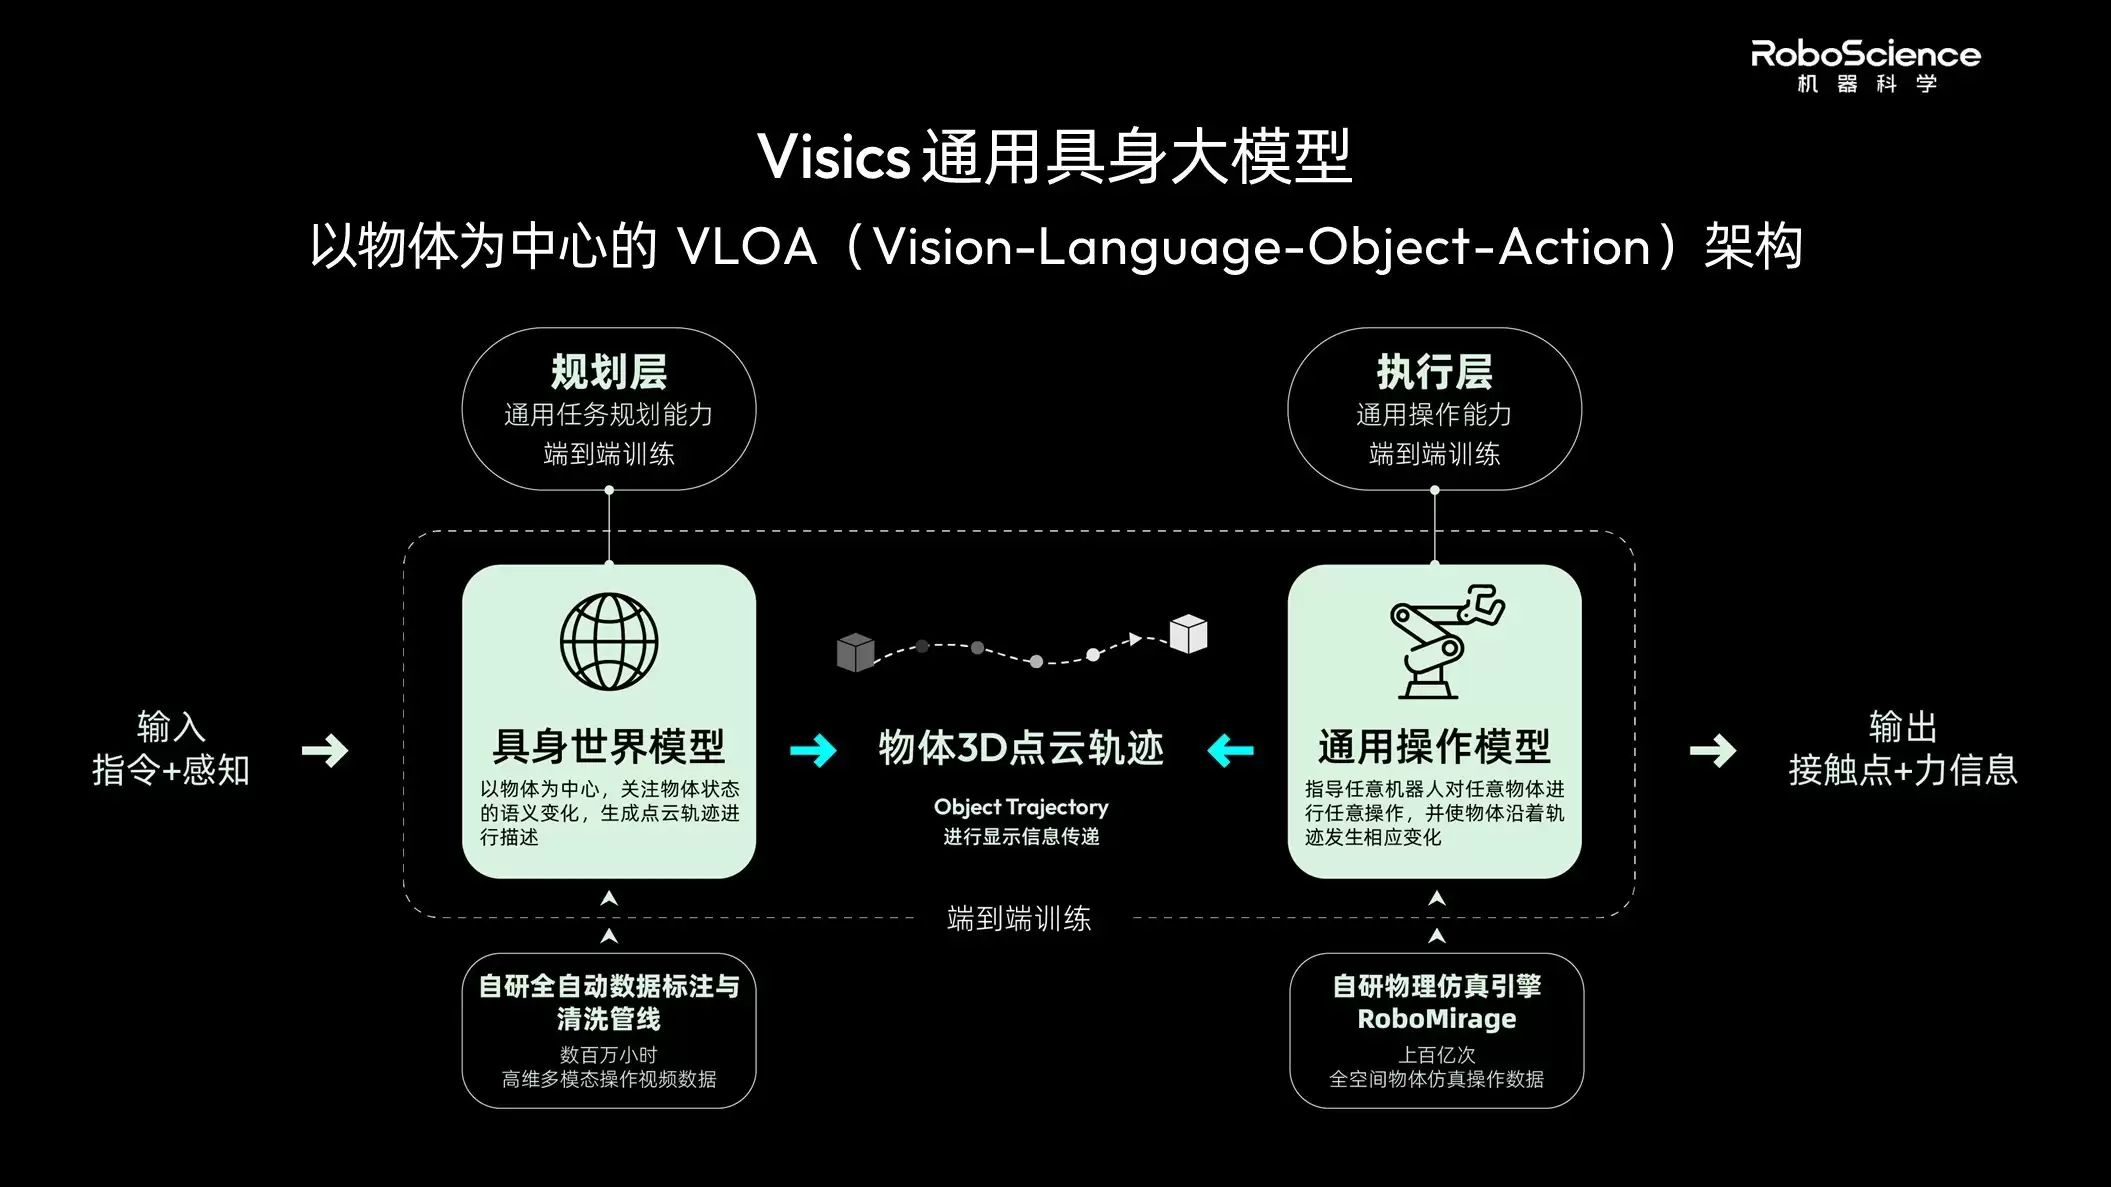
Visics通用具身大模型,VLOA架构(图源/企业)
- 通用操作模型:负责把“物体运动轨迹”转化为“机器人该怎么做”。它通过物理引擎生成大规模仿真数据持续迭代,能够操作刚体、铰链件、软质可形变体等各类物体,支持跨本体部署与闭环控制,同时兼容视觉、触觉、力觉等多模态感知输入。
分层协同,实现全域泛化
两大引擎通过VLOA架构完成分层协同。Object Trajectory作为统一中间接口。上层具身世界模型负责预判、推演物体合理运动轨迹。下层通用操作模型给出适配各类机器人的硬件控制指令,负责落地执行轨迹。
这种分层解耦的设计,最终实现三大维度的全域泛化:
- 适配任意机器人本体
- 操作任意类型物体
- 自主完成多样化任务
以抓取动作为例,对比传统绑定单一机械臂、单一物件的训练方案,基于VLOT架构的模型在抓取成功率、操作姿态丰富度、运算响应速度上均有明显提升。

搭载Visics通用具身大模型的机械臂执行拼家具任务(图源/企业)
数据飞轮:低成本规模化路径
在具身智能领域,数据是模型能力的根基。但传统数据路线正面临成本与产能的双重天花板。RoboScience机器科学以自研高精度仿真引擎RoboMirage为核心,结合全自动视频数据标注与清洗管线,构建了一套“仿真+视频”双数据飞轮。
这套体系可将单条数据的获取成本压至传统方案的1/20至1/200。它并以每周数十万小时的速度持续扩张,预计2026年将构建超过1T高质量manipulation操作轨迹数据集。

RoboScience机器科学联合创始人汪涛(图源/企业)
商业化落地与产业合作
自成立以来,RoboScience机器科学已获得京东集团、商汤科技、达晨财智、招商局创投、零一创投、普华资本等多家CVC和财务机构的投资及产业支持。公司在北京、深圳、苏州、杭州设有研发和生产中心。
公司以大模型为核心,纵向打通自研本体、控制器与RobotOS,横向构建模型泛化、便捷开发与多层级生态,搭建软硬一体、闭环协同的商业模式。
联合创始人汪涛指出,具身智能真正的规模化落地尚未到来。公司选择先从物体维度切入,即解决对刚性、柔性及各种属性物体的泛化操作能力,而非直接进入工业场景与自动化方案竞争。如商超、电商物流等场景,天然面临海量SKU、多品类的拣选与补货需求,正是验证物体维度泛化能力的最佳试验场。
目前,RoboScience机器科学已同多家零售、物流、康养服务企业及机器人本体、灵巧手公司开展试点合作。公司计划于今年实现面向工业与商业场景的标准化机器人本体产品量产。

免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-

- Robolectric到分层测试的测试策略重构实践
- 时间:2026-08-14
-

- RoboScience发布Visics大模型 机器人通用大脑实现跨场景自主执行
- 时间:2026-07-28
-

- Robo 3T无法显示集合数据?修复方法教程
- 时间:2026-07-03
精选合集
更多大家都在玩
大家都在看
更多-

- 糖尿病完全不能吃糖吗
- 时间:2026-09-15
-
- 蚂蚁庄园小课堂2026年9月16日最新题目答案
- 时间:2026-09-15
-
- 小鸡答题今天的答案是什么2026年9月16日
- 时间:2026-09-15
-
- 蚂蚁庄园每日答题答案2026年9月16日
- 时间:2026-09-15
-
- 以下哪种粮食是酿造绍兴黄酒的主要原料 蚂蚁庄园今日答案9月16日
- 时间:2026-09-15
-
- 劝学名句“及时当勉励,岁月不待人”出自哪位诗人 蚂蚁庄园今日答案9.16
- 时间:2026-09-15
-
- 蚂蚁庄园今天答题答案2026年9月16日
- 时间:2026-09-15
-
- 蚂蚁庄园答题今日答案2026年9月16日
- 时间:2026-09-15