Qwen-Robot Suite:阿里通义推出的物理世界基础模型套件
时间:2026-08-16 | 作者:冻月看渠 | 阅读:0Qwen-Robot Suite是什么
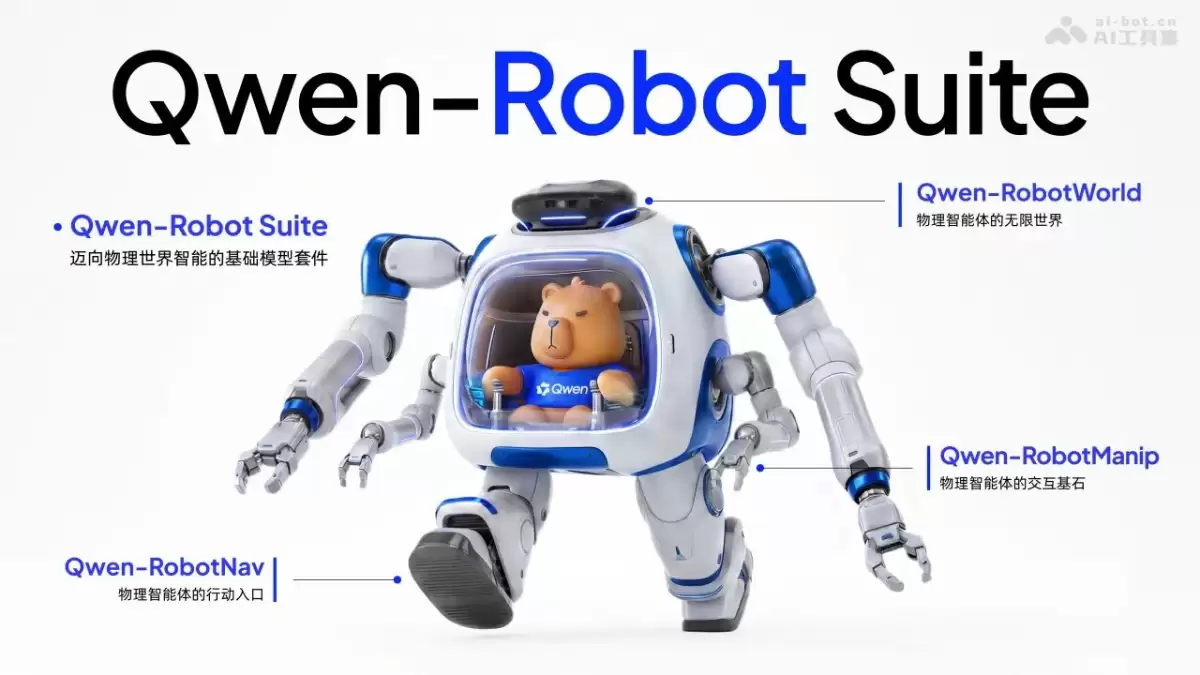
Qwen-Robot Suite 是阿里通义为物理世界打造的智能基础模型“全家桶”。
这个套件目前包含三大基础模型:负责导航的 Qwen-RobotNa v、负责操作的 Qwen-RobotManip,以及负责预判世界的 Qwen-RobotWorld。
整套系统的设计理念,是通过一个语言优先的接口,把视觉语言表示空间直接桥接到物理动作上,从而实现跨本体、跨场景的统一训练与推理。
这样一来,通用大模型就能像一名“高级指挥官”一样,动态调度底层的物理工具,完成一系列复杂的长程任务。
Qwen-Robot Suite的主要功能
- 统一物理导航:Qwen-RobotNa v 把指令跟随、目标导航、目标追踪、自动驾驶和具身问答这五大领域,用单一模型统一覆盖,不再需要为不同的导航场景准备多个专用模型。
- 跨本体操作控制:Qwen-RobotManip 兼容了单臂、双臂、灵巧手以及移动平台等15种机器人本体,实现了从视觉语言到物理动作的直接映射,相当于给机器人的“手”装上了统一的指挥系统。
- 世界动态预测:Qwen-RobotWorld 只需要一个自然语言的动作描述,就能预测接下来在操作、驾驶、导航等场景里,物理世界会如何演变,而且预测结果符合物理规律。
- 智能体工具组合:三个模型都提供了语言优先的接口,可以被通用的 Qwen 模型当作物理世界的“工具”来动态调用和自由组合。这就像一套乐高积木,通用模型是设计师,三个基础模型是功能不同的砖块。
- 零样本真实部署:这套套件支持在 Unitree Go2 这类真实机器人上零样本部署,不需要针对特定场景做微调。也就是说,拿来就能用,而且是直接用在现实世界里。
Qwen-Robot Suite的技术原理
Qwen-RobotNa v:参数化视觉分配与可控观测协议
这个模型的核心思路,是把视觉分配策略本身也给参数化了。它通过任务模式切换不同的导航行为,比如指令跟随、目标搜索、目标追踪和自动驾驶。
同时,模型暴露出四轴推理时参数——视觉 token 预算、时间衰减、逐相机权重、帧采样模式——作为可调接口。上层规划器可以像调节阀门一样,灵活控制模型。
模型在 1,560 万条样本上完成联合训练。同一套权重、不用改动架构,就能适配不同的导航需求。
上层规划器通过动态切换任务模式和上下文策略,把模型当作一个可重配置的导航“原语”反复调用,再配合双层记忆机制来实现长程推理。
Qwen-RobotManip:统一跨本体对齐与规模化训练
这个模型的骨干网络是 Qwen3.5-4B VL,配合流匹配 DiT 动作头,通过三种机制解决了异构本体之间的冲突。
首先,一个统一的 80 维状态-动作表示在多样化的机器人本体间共享。其次,相机坐标系下的末端执行器增量位姿,让视觉上相似的动作在数值上也相近,从而屏蔽了不同机器人形态的差异。
最后,上下文策略自适应把执行历史当作隐式的本体标识,实现了推理时的在线行为校准。
数据方面,用了 11,320 小时的开源机器人数据、1,933 小时的人类视频,再加上通过人-机迁移合成管线生成的 24,808 小时跨本体数据,总计超过 38,100 小时的训练语料。
>38K 小时 这个量级,意味着模型见过的“手活儿”比很多人类专家都多。
Qwen-RobotWorld:语言驱动的双流世界模型
这个模型的关键设计,是把所有动作统一为自然语言接口。末尾执行器位姿、转向指令、导航路标点,全部被标准化为单一的训练信号。
这样一来,20 多种本体和 500 多个动作类别就能够协同训练。
模型采用了 60 层双流 MMDiT,把 Qwen2.5-VL 的语义表示和视频隐变量深度耦合。
不同于轻量级文本编码器,这里直接用完整的多模态大语言模型作为动作编码器。模型自己就内化了刚体、流体、重力等物理常识,从而隐式地约束生成的未来状态,保证其物理可信度。
如何使用Qwen-Robot Suite
- 选择模块:根据任务需求,从 RobotNa v(移动)、RobotManip(操作)、RobotWorld(预测)中选一个作为底层物理引擎。
- 配置接口:通过四轴可控观测协议,调整视觉历史编码参数,适应单相机或多相机的不同输入配置。这一步有点像是给模型戴上一副定制眼镜。
- 接入规划器:上层通用智能体(比如 Qwen-3.5)会把长程目标分解成子任务,然后通过语言指令动态调用对应的底层模型。
- 执行闭环:底层模型接收到语言指令,输出物理动作或未来帧,驱动真实机器人或在仿真环境中执行。
- 记忆管理:利用跨片段记忆与“证据笔记本”机制压缩上下文,支持多步导航、环境取证和失败恢复。这是保证长程任务不掉链子的核心保障。
Qwen-Robot Suite的核心优势
- 语言优先的统一接口:三个模型都提供自然语言动作接口,可以被通用大语言模型无缝地当作工具调用。这意味着,不用再为不同形态的机器人设计专有的通信协议。
- 跨本体强泛化:统一的 80 维表示和相机坐标系下的动作对齐,让模型在零样本条件下就能跨 15 个平台迁移。在真实环境里,性能更是达到了此前最优模型的 2 倍。
- 全开源数据训练:RobotManip 仅依靠开源数据就完成了超过 3.8 万小时的训练。人-机迁移合成管线的引入,大幅降低了数据壁垒,这说明在机器人领域,数据规模不是最难的,数据对齐才是规模化前的关键一步。
- 物理一致性生成:世界模型用完整的视觉语言模型作为动作编码器,模型自身就内化了牛顿定律、质量守恒和流体动力学。在 WorldModelBench 等物理推理基准上,这套模型在开源模型里排名第一。
Qwen-Robot Suite的项目地址
目前,模型权重、技术博客和独立的项目页可能尚未完全公开。
可以持续关注相关渠道的后续动态。
Qwen-Robot Suite的同类竞品对比
| 对比维度 | Qwen-Robot Suite | π0.5 (Physical Intelligence) |
|---|---|---|
| 数据策略 | 全开源数据训练(>38K 小时),包含人-机迁移合成管线 | 依赖大规模真实机器人遥操作数据收集 |
| 本体兼容 | 统一 80 维表示,跨 15 个平台 / 20 余种本体 | 主要面向特定本体优化,跨形态泛化有限 |
| 动作接口 | 语言优先,自然语言统一操作、导航、驾驶三类任务 | 以动作 token 为主,语言作为辅助条件 |
| 泛化能力 | 零样本跨本体迁移,开放环境真实部署 | 分布内性能较强,但在 OOD 泛化和跨本体迁移上相对受限 |
| 系统架构 | 三模型套件 + 智能体框架分层组合,支持长程规划 | 单一 VLA 模型端到端执行,长程任务依赖外部规划 |
Qwen-Robot Suite的应用场景
- 家庭服务机器人:执行桌面清理、衣物收纳、烹饪辅助等长程操作。任务分解和失败恢复能力,让机器人不再是“一锤子买卖”。
- 仓储物流:同一个导航模型就能搞定仓库内的目标搜索、货架盘点与 AGV 路径追踪,而且还支持跨机型零样本部署,对仓储管理者来说更省心。
- 自动驾驶与具身导航:统一模型覆盖了城市驾驶、室内指令跟随和开放环境探索,还支持循证问答,这意味着机器人能告诉你“为什么”它要那么走。
- 仿真数据合成:直接用世界模型生成物理可信的未来帧,当作低成本、大规模的训练数据引擎。这相当于让机器人自己做自己的“训练老师”。
- 人机协作工业臂:跨 15 个工业或服务机器人平台实现技能迁移,大大减少了产线换型时的重新编程成本。工业自动化的灵活性和适应性有望因此大幅提升。

免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-
- 荣耀Robot Phone全球首发上市 首销9999元起
- 时间:2026-08-21
-
- 荣耀Robot Phone今日开售:首创钛合金灵巧云台9999元起
- 时间:2026-08-21
-
- 荣耀Robot Phone首销售罄 9999元起全版本供不应求
- 时间:2026-08-20
-
- 荣耀详解Robot Phone钛合金云台设计与自研电机技术突破
- 时间:2026-08-20
-
- 荣耀Robot Phone首销售罄 8月25日再次开售9999元起
- 时间:2026-08-20
-

- 荣耀Robot Phone发布:行业首款机器人手机9999元起
- 时间:2026-08-20
-
- 荣耀Robot Phone首发驭光H1影像芯片 阿莱影像系统下放Magic9等手机
- 时间:2026-08-18
-
- 荣耀Robot Phone真机上手:钛合金灵巧云台打造口袋电影机
- 时间:2026-08-18
精选合集
更多大家都在玩
大家都在看
更多-
- 闪烁之光法师及坦克符文推荐
- 时间:2026-10-21
-
- 闪烁之光三灵系玩法解析
- 时间:2026-10-21
-
- 闪烁之光高速爆发流攻略
- 时间:2026-10-21
-
- 闪烁之光食魇天马和金羽鸾适配场景
- 时间:2026-10-21
-
- 闪烁之光永恒纪元钟效果解析
- 时间:2026-10-21
-
- 闪烁之光神装选择思路
- 时间:2026-10-21
-
- PS怎么用魔棒抠图
- 时间:2026-10-21
-
- OBS Studio怎么设置音频输入源
- 时间:2026-10-21