英伟达Isaac Teleop与GR00T 1.7视觉语言动作模型正式接入LeRobot开源平台
时间:2026-07-19 | 作者:云端旅人 | 阅读:0
2026年7月7日,英伟达和Hugging Face联手放了个大招——在官方博客里正式宣布:**NVIDIA Isaac Teleop远程操控框架**和**GR00T 1.7开源视觉语言动作(VLA)人形机器人基础模型**,全面适配Hugging Face的LeRobot开源机器人开发库。
说白了,这一次深度打通,等于把英伟达的Isaac机器人仿真、远程示教、通用VLA大模型能力,和LeRobot的标准化数据集、模型训练、开源分发生态完全融为一体。
一边是英伟达300万机器人开发者,一边是Hugging Face超1600万AI开发者。两拨人终于能在一个平台上干活了。
具身智能的研发门槛被大幅拉低。一套从远程数据采集、仿真训练、模型微调到真机部署的全链路标准化开源工具链正式成型。
本次更新的核心是两个组件:**Isaac Teleop标准化示教采集工具**,和**GR00T 1.7商用开源VLA基础模型**。它们原生兼容LeRobot数据格式,开发者不用额外适配,就能直接从人类示范数据采集一路跑到机器人自主策略落地。后续英伟达还会把Cosmos 3物理世界生成模型也接进LeRobot生态,补上仿真数据生成这块拼图。
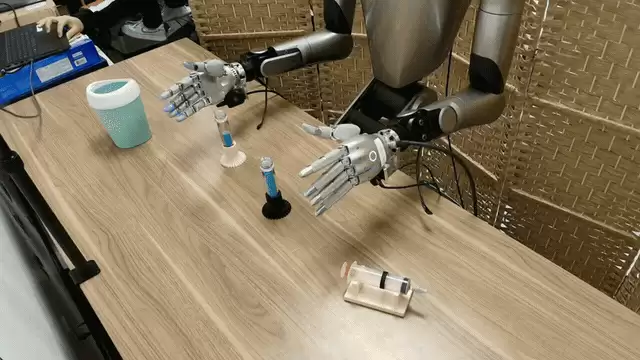 **核心技术升级亮点**
- **长时序多步骤任务推理**:新增任务/子任务分层推理能力,解决了传统VLA模型在长流程操作中逻辑容易断裂的问题。像“取料-组装-收纳”这种复杂工业流程,模型可以自主拆解,不需要人工编写分步逻辑。
- **手指级精细灵巧控制**:支持五指独立驱动,小零件装配、试剂操作、精密分拣这类接触密集型任务也能搞定,突破了传统机械臂粗粒度抓取的局限。
- **EgoScale人类视觉预训练底座**:基于超过20800小时人类第一视角视频完成预训练,建立了机器人灵巧性的数据缩放定律——人类示范数据越多,机器人操作精度和泛化能力就线性提升。
- **原生适配LeRobot数据标准**:完全兼容LeRobot v2数据集格式。Teleop采集的示教数据不用二次转换,直接送入GR00T 1.7完成微调训练。支持Unitree、Agibot等人形机器人以及多自由度机械臂的跨硬件迁移。
- **轻量化端侧部署优化**:针对Jetson嵌入式平台做了TensorRT加速优化,可以直接部署在小型机器人的机载算力设备上,不依赖云端大GPU集群。
 **数据采集:Isaac Teleop远程示教生成数据集**
通过VR/动作捕捉设备操控机器人,采集视觉图像、语言指令、关节动作序列。工具自动输出LeRobot标准数据集,支持批量标注、数据过滤、异常轨迹剔除。
**模型微调:LeRobot加载GR00T 1.7做任务定制**
调用LeRobot内置训练接口,基于Teleop采集的自有示范数据微调通用VLA模型。支持自定义动作预测窗口、语言提示模板、多相机输入配置,内置评测脚本可以快速验证策略效果。
**仿真验证:Isaac Sim闭环测试机器人策略**
把微调完成的GR00T策略导入Isaac仿真环境,批量自动化执行上百组任务场景。通过LeRobot评测工具量化抓取成功率、任务完成时长、动作平滑度,快速迭代优化模型。
**真机部署:Jetson硬件端侧运行自主策略**
导出优化后的GR00T推理模型,部署到实体人形机器人/机械臂上。复用Teleop采集时的硬件标定参数,大幅降低仿真到真机的迁移误差。
两大核心技术:Isaac Teleop远程示教框架与GR00T 1.7 VLA模型
1. Isaac Teleop:首个开放商用机器人远程示教采集系统
NVIDIA Isaac Teleop是英伟达为物理AI打造的标准化远程操控工具,也是业内第一个支持开源商用落地的机器人示教框架。它的核心任务就一个:快速生成高质量的人类示范数据集,并且完美适配LeRobot的数据标准格式(Parquet结构化机器人轨迹文件)。 **多终端沉浸式操控采集** 兼容XR头显、动作捕捉手套、全身追踪设备——操作者能以第一视角远程控制仿真机器人或实体机械臂、人形机器人,实现亚毫米级的动作捕捉。关节运动、手部精细抓取、双目视觉画面、自然语言指令……这些多模态信息都能被精准记录,同步输出成LeRobot可直接读取的标准化数据集。格式转换、数据清洗这些烧钱的开发成本,全给省了。 **仿真&真机双场景数据互通** 无缝对接NVIDIA Isaac Sim和Isaac Lab仿真环境。开发者可以先在虚拟场景里完成示教采集,再迁移到真实机器人上复现动作。采集到的示范数据直接导入LeRobot,用于GR00T模型微调、策略复现和性能评测。一条“仿真到现实”(Sim-to-Real)的闭环开发管线就这么搭起来了。 **全流程集成LeRobot工作流** LeRobot内置了Teleop专用启动脚本。一行命令就能启动远程操控采集、自动标注任务文本、可视化回放动作轨迹。搭配Rerun可视化工具,可以实时查看相机画面、关节动作、模型预测输出,调试示教逻辑和数据集质量变得非常方便。2. GR00T 1.7:面向人形机器人的商用开源VLA基础模型
GR00T 1.7(N1.7)是英伟达迭代后的通用人形机器人视觉-语言-动作基础模型。3B参数的轻量化架构,采用Cosmos-Reason2-2B视觉语言主干 + Diffusion Transformer动作解码器的双层架构,既能把长任务拆明白,又能生成高精度的连续动作。最重要的是——**开放商用授权**,企业可以直接拿去工业场景落地。
**核心技术升级亮点**
- **长时序多步骤任务推理**:新增任务/子任务分层推理能力,解决了传统VLA模型在长流程操作中逻辑容易断裂的问题。像“取料-组装-收纳”这种复杂工业流程,模型可以自主拆解,不需要人工编写分步逻辑。
- **手指级精细灵巧控制**:支持五指独立驱动,小零件装配、试剂操作、精密分拣这类接触密集型任务也能搞定,突破了传统机械臂粗粒度抓取的局限。
- **EgoScale人类视觉预训练底座**:基于超过20800小时人类第一视角视频完成预训练,建立了机器人灵巧性的数据缩放定律——人类示范数据越多,机器人操作精度和泛化能力就线性提升。
- **原生适配LeRobot数据标准**:完全兼容LeRobot v2数据集格式。Teleop采集的示教数据不用二次转换,直接送入GR00T 1.7完成微调训练。支持Unitree、Agibot等人形机器人以及多自由度机械臂的跨硬件迁移。
- **轻量化端侧部署优化**:针对Jetson嵌入式平台做了TensorRT加速优化,可以直接部署在小型机器人的机载算力设备上,不依赖云端大GPU集群。
Isaac GR00T LeRobot一体化完整开发流程
借助本次生态打通,开发者可以搭建一条标准化、可复现的机器人开发流水线。完整链路分为四大环节:
**数据采集:Isaac Teleop远程示教生成数据集**
通过VR/动作捕捉设备操控机器人,采集视觉图像、语言指令、关节动作序列。工具自动输出LeRobot标准数据集,支持批量标注、数据过滤、异常轨迹剔除。
**模型微调:LeRobot加载GR00T 1.7做任务定制**
调用LeRobot内置训练接口,基于Teleop采集的自有示范数据微调通用VLA模型。支持自定义动作预测窗口、语言提示模板、多相机输入配置,内置评测脚本可以快速验证策略效果。
**仿真验证:Isaac Sim闭环测试机器人策略**
把微调完成的GR00T策略导入Isaac仿真环境,批量自动化执行上百组任务场景。通过LeRobot评测工具量化抓取成功率、任务完成时长、动作平滑度,快速迭代优化模型。
**真机部署:Jetson硬件端侧运行自主策略**
导出优化后的GR00T推理模型,部署到实体人形机器人/机械臂上。复用Teleop采集时的硬件标定参数,大幅降低仿真到真机的迁移误差。
生态融合带来的行业价值
1. 大幅降低具身智能研发门槛
以前机器人开发者得自己搭远程示教工具、自研数据格式、适配VLA模型、对接仿真平台,开发周期动辄好几个月。现在整套工具链全部开源打通,个人研究者、中小企业不需要投入大量底层开发,只要会基础Python,就能从数据采集一直做到落地部署。2. 打通AI大模型与人形机器人两大开发者群体
Hugging Face擅长通用视觉、语言大模型社区,英伟达深耕机器人仿真、硬件和实体落地。两者结合后,NLP、多模态AI开发者可以快速切入机器人领域,机器人工程师也能便捷使用前沿的开源VLA技术,跨领域技术融合加速了。3. 兼顾学术研究与工业商用落地
GR00T 1.7提供完整商用授权,Teleop和LeRobot也都是开源可商用的框架。高校实验室能免费开展机器人科研,制造、物流、医疗企业也能直接搭建产线机器人的自主操作方案,覆盖了原型验证、小规模试点、规模化量产的全阶段需求。4. 统一全球机器人数据与模型标准
LeRobot作为行业通用机器人开源库,统一了全球机器人数据集的存储和模型分发规范。英伟达这次把核心工具原生适配该标准,推动机器人领域摆脱碎片化的私有数据格式。开发者共享数据集和预训练策略变得更容易,行业技术迭代自然更快。后续生态规划:Cosmos 3物理AI模型接入
英伟达在博客里同步公布了后续路线:下一步会把NVIDIA Cosmos 3物理世界基础模型集成到LeRobot生态里,补上当前开发流程中“真实数据不足”的短板。当真实场景采集成本太高、或者危险场景无法人工示教时,Cosmos 3可以基于少量人类示范数据,批量生成海量物理仿真场景、合成机器人动作轨迹,进一步扩充训练数据集,提升GR00T模型在未知环境下的泛化能力。最终形成“示教真实数据 + AI合成数据”双数据源训练体系。总结
NVIDIA Isaac Teleop与GR00T 1.7 VLA模型接入LeRobot,是物理AI与开源大模型生态融合的一个里程碑事件。这套一体化工具链直接解决了人形机器人开发中四个核心痛点——数据采集难、模型适配繁琐、仿真真机割裂、商用授权受限。它为全球开发者提供了一套完整、标准化、可商用的开源机器人研发底座。 随着Cosmos 3后续接入,英伟达与Hugging Face将形成“远程示教采集(Teleop)— 通用VLA大脑(GR00T 1.7)— 物理仿真数据生成(Cosmos 3)— 开源训练分发(LeRobot)”的完整闭环。人形机器人从实验室走向工业、服务、仓储等真实场景的落地速度,会因此加快不少。具身智能的规模化开源创新时代,正在拉开帷幕。 资源: GrootN 1.7模型:http://huggingface.co/nvidia/GR00T-N1.7 Lerobot文档:https://huggingface.co/docs/lerobot/groot 适配LeRobot与SO-101的Isaac远程示教操作文档:https://nvidia.github.io/IsaacTeleop/main/getting_started/lerobot/index.html
免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-
- 荣耀Robot Phone全球首发上市 首销9999元起
- 时间:2026-08-21
-
- 荣耀Robot Phone今日开售:首创钛合金灵巧云台9999元起
- 时间:2026-08-21
-
- 荣耀Robot Phone首销售罄 9999元起全版本供不应求
- 时间:2026-08-20
-
- 荣耀详解Robot Phone钛合金云台设计与自研电机技术突破
- 时间:2026-08-20
-
- 荣耀Robot Phone首销售罄 8月25日再次开售9999元起
- 时间:2026-08-20
-

- 荣耀Robot Phone发布:行业首款机器人手机9999元起
- 时间:2026-08-20
-
- 荣耀Robot Phone首发驭光H1影像芯片 阿莱影像系统下放Magic9等手机
- 时间:2026-08-18
-
- 荣耀Robot Phone真机上手:钛合金灵巧云台打造口袋电影机
- 时间:2026-08-18
精选合集
更多大家都在玩
热门话题
大家都在看
更多-

- 神明蜕变逆袭RPG《星途天城》正式公测,强力神话星灵签到送,新手也能全图鉴!
- 时间:2026-10-22
-

- 蚂蚁新村小课堂今日答案10月22日 光伏发电运维值班员管理的是什么能源
- 时间:2026-10-22
-
- 蚂蚁新村2026年10月22日答案最新
- 时间:2026-10-22
-
- 蚂蚁庄园答案2026年10月23日
- 时间:2026-10-22
-
- 蚂蚁庄园今天答题答案2026年10月23日
- 时间:2026-10-22
-
- 蚂蚁庄园今日答案2026年10月23日
- 时间:2026-10-22
-
- “菊花霜"指的是秋季的哪一场霜 蚂蚁庄园今日答案10.23
- 时间:2026-10-22
-
- 小鸡答题今天的答案是什么2026年10月23日
- 时间:2026-10-22