面壁智能开源具身智能VLA模型系列MiniCPM-Robot
时间:2026-07-21 | 作者:实验室老王 | 阅读:0MiniCPM-Robot是什么
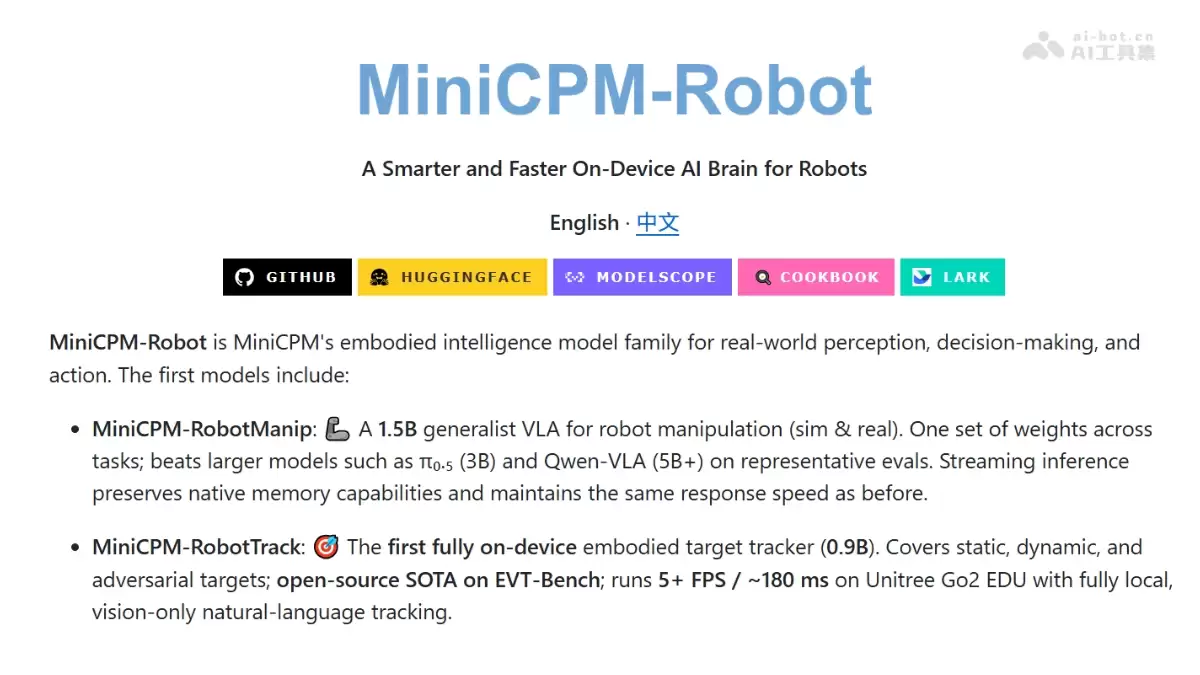
面壁智能最近开源了一个很有意思的模型系列,叫MiniCPM-Robot。它属于轻量级的具身智能VLA模型,专门为机器人场景设计。
这个系列包含两个核心模型。一个是1.5B参数的MiniCPM-RobotManip,用于通用操作。另一个是0.9B参数的MiniCPM-RobotTrack,负责跟踪导航。配套的还有一套PhyAI推理框架,让整个系统跑得更顺。
模型用了视觉Token压缩和流式上下文记忆两项技术,效果相当不错:机械臂能完成长程精细操作,机器狗可以在室内外进行目标跟踪。更关键的是,它能在弱网环境下实现端侧本地运行,推理延迟低至120ms,在主流评测中已经跻身第一梯队。
MiniCPM-Robot的主要功能
MiniCPM-RobotManip
主要负责控制机械臂完成长程操作任务,比如做三明治这类需要多个步骤的精细活儿。它支持多摄像头输入,还具备上下文记忆能力,能记住当前任务进度和历史动作,不会做着做着就忘了该干什么。
MiniCPM-RobotTrack
让机器狗根据自然语言指令持续跟踪指定目标。无论是单目标跟踪、多人干扰跟踪,还是模糊目标跟踪,它都能应对。而且,在弱网甚至无网环境下,它也能本地运行,不依赖外部连接。
MiniCPM-Robot的技术原理
怎么做到的?关键在于三个核心技术:
视觉 Token 压缩
简单说,就是过滤掉和任务无关的冗余视觉信息。这可以减少单次推理的计算量。这样一来,模型不用在每帧画面上都浪费算力。
流式上下文记忆
传统方法处理长任务时,计算量会随着画面数量暴增。但MiniCPM-Robot可以复用已经处理过的历史信息。新画面只需要做增量计算,大幅降低了计算负担。
自进化数据管线
模型会在仿真和真实环境中主动暴露自己的薄弱环节,收集那些容易出错的场景。然后由专家进行纠偏和闭环训练。这相当于让模型自己发现短板、自己补课。
如何使用MiniCPM-Robot
上手流程倒不复杂,大致分几步:
- 环境准备:先克隆GitHub仓库,安装好依赖。硬件方面,RobotManip需要机械臂,RobotTrack则需要宇树Go2 Edu机器狗。
- 模型加载:从Hugging Face把对应模型权重下载下来,通过PhyAI框架加载。完成后会自动完成量化与算子优化。
- 摄像头接入:RobotManip需要配置腕部相机和主视角相机。RobotTrack直接用机器狗原装摄像头就行。
- 指令输入:输入自然语言指令,比如“跟着前面穿黑衣服的人”或者“做三明治”,模型就能理解。
- 一键启动:运行开源脚本,模型接收视觉和语言输入,输出机器人动作指令并执行。整个过程一气呵成。
MiniCPM-Robot的核心优势
这个模型最大的亮点在于,用极小的参数规模实现了第一梯队性能。数据不会说谎:
- 极小参数,性能不输:1.5B参数在LIBERO、Calvin、RoboTwin2等评测中,表现和π0.5这类更大模型不相上下。在RMBench上下文记忆评测中,得分约53分,远超π0.5的约10分。
- 推理延迟减半:在H100上,单帧决策延迟约120ms,几乎是π0.5(234ms)的一半。这对机器人控制来说,意义重大。
- 纯端侧运行:机器狗本地算力就能稳定保持5Hz以上的跟踪频率,断网后依然能持续工作。这对工业场景来说,是个非常实用的特性。
MiniCPM-Robot的项目地址
- 项目官网:https://github.com/OpenBMB/MiniCPM-Robot
- HuggingFace模型库:
- https://huggingface.co/openbmb/MiniCPM-RobotManip
- https://huggingface.co/openbmb/MiniCPM-RobotTrack
MiniCPM-Robot的同类竞品对比
拿它和同类模型π0.5对比一下,差距就一目了然了:
| 维度 | MiniCPM-RobotManip | π0.5 |
|---|---|---|
| 参数量 | 1.5B | 3B |
| 开源 | ||
| LIBERO | 97.5 | 96.9 |
| Calvin | 4.1 | 4.1 |
| RMBench | 53.5 | ~10 |
| 单帧延迟 | ~120ms | ~234ms |
| 上下文记忆 | 流式复用历史信息 | 主要基于单帧判断 |
| 端侧部署 | 支持本地运行 | 通常需云端算力 |
从数据来看,MiniCPM-RobotManip在参数更少、延迟更低的前提下,性能反而更强。尤其是在上下文记忆这个关键维度上,优势非常明显。
MiniCPM-Robot的应用场景
这个模型的应用场景非常广泛,理论上可以覆盖大多数需要机器人长程操作的场景:
- 餐饮备餐:双臂机械臂按指令完成取面包、夹生菜火腿鸡蛋等长程三明治制作任务。自动化程度高,效率也高。
- 展厅导览:机器人在无网环境下,基于本地知识库完成离线讲解、自由问答与路线规划。不需要联网,就能提供智能服务。
- 园区巡检:机器狗识别车辆违停、路面异常与公共设施问题。敏感画面本地处理不上云,确保数据安全。
- 仓储物流:机器人执行货架取放、物料搬运等长程操作。失败时还能自动重试与恢复,降低了人工干预成本。
- 室内外跟随:机器狗根据自然语言指令,在电梯、地下停车场等弱网环境中持续跟踪目标人物。对安保和物流场景来说,非常实用。

免责声明:文中图文均来自网络,如有侵权请联系删除,心愿游戏发布此文仅为传递信息,不代表心愿游戏认同其观点或证实其描述。
相关文章
更多-
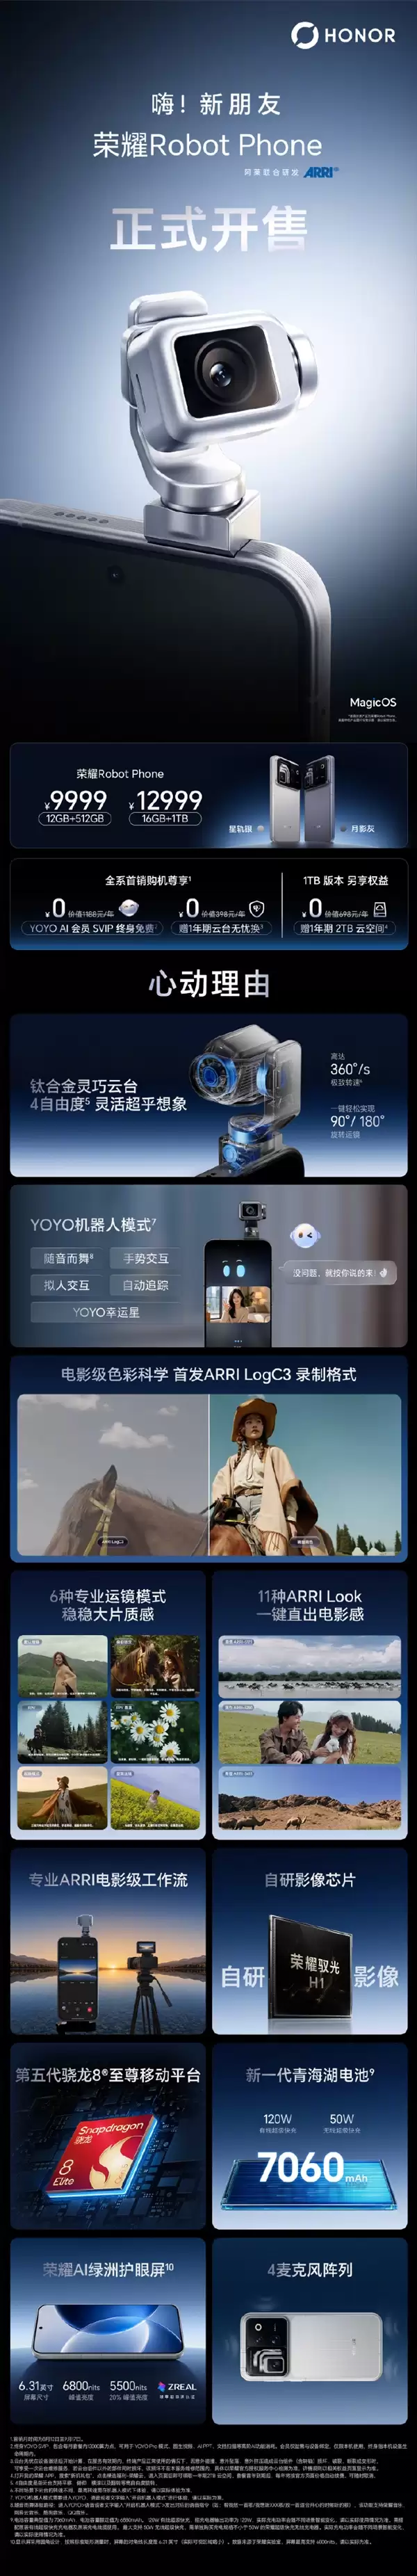
- 荣耀Robot Phone全球首发上市 首销9999元起
- 时间:2026-08-21
-
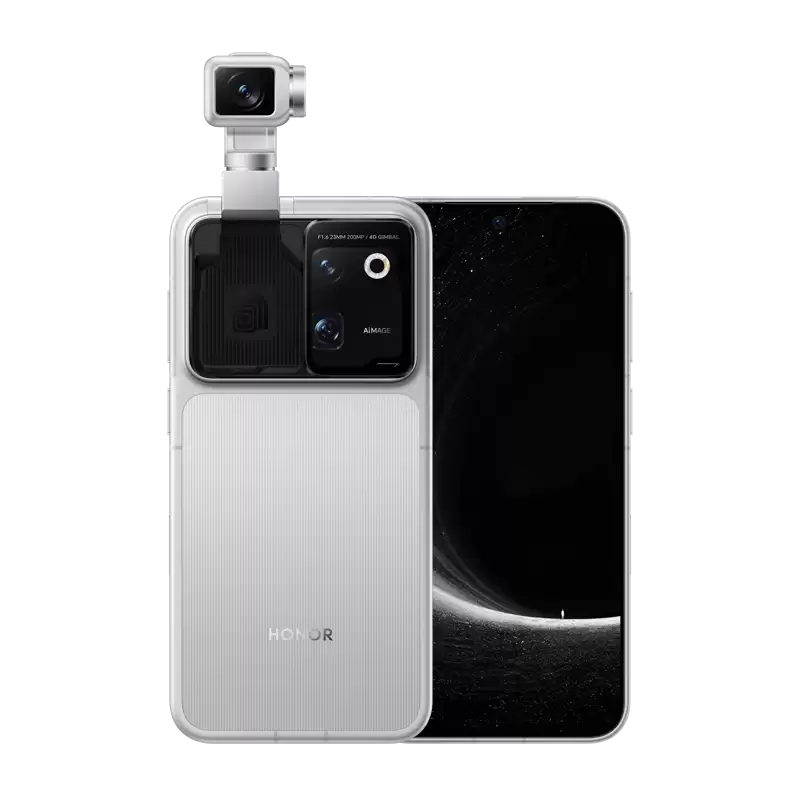
- 荣耀Robot Phone今日开售:首创钛合金灵巧云台9999元起
- 时间:2026-08-21
-
- 荣耀Robot Phone首销售罄 9999元起全版本供不应求
- 时间:2026-08-20
-
- 荣耀详解Robot Phone钛合金云台设计与自研电机技术突破
- 时间:2026-08-20
-
- 荣耀Robot Phone首销售罄 8月25日再次开售9999元起
- 时间:2026-08-20
-

- 荣耀Robot Phone发布:行业首款机器人手机9999元起
- 时间:2026-08-20
-
- 荣耀Robot Phone首发驭光H1影像芯片 阿莱影像系统下放Magic9等手机
- 时间:2026-08-18
-
- 荣耀Robot Phone真机上手:钛合金灵巧云台打造口袋电影机
- 时间:2026-08-18
精选合集
更多大家都在玩
热门话题
大家都在看
更多-

- 神明蜕变逆袭RPG《星途天城》正式公测,强力神话星灵签到送,新手也能全图鉴!
- 时间:2026-10-22
-

- 蚂蚁新村小课堂今日答案10月22日 光伏发电运维值班员管理的是什么能源
- 时间:2026-10-22
-
- 蚂蚁新村2026年10月22日答案最新
- 时间:2026-10-22
-
- 蚂蚁庄园答案2026年10月23日
- 时间:2026-10-22
-
- 蚂蚁庄园今天答题答案2026年10月23日
- 时间:2026-10-22
-
- 蚂蚁庄园今日答案2026年10月23日
- 时间:2026-10-22
-
- “菊花霜"指的是秋季的哪一场霜 蚂蚁庄园今日答案10.23
- 时间:2026-10-22
-
- 小鸡答题今天的答案是什么2026年10月23日
- 时间:2026-10-22